硬體架構
本章聚焦毫米波雷達硬體組成、訊號流動路徑以及主要元件功能。
毫米波雷達的核心目標,是將高頻射頻訊號 (RF) 轉換為容易處理的低頻訊號 (IF),再透過數位訊號處理 (DSP) 萃取出目標的距離、速度與角度資訊。
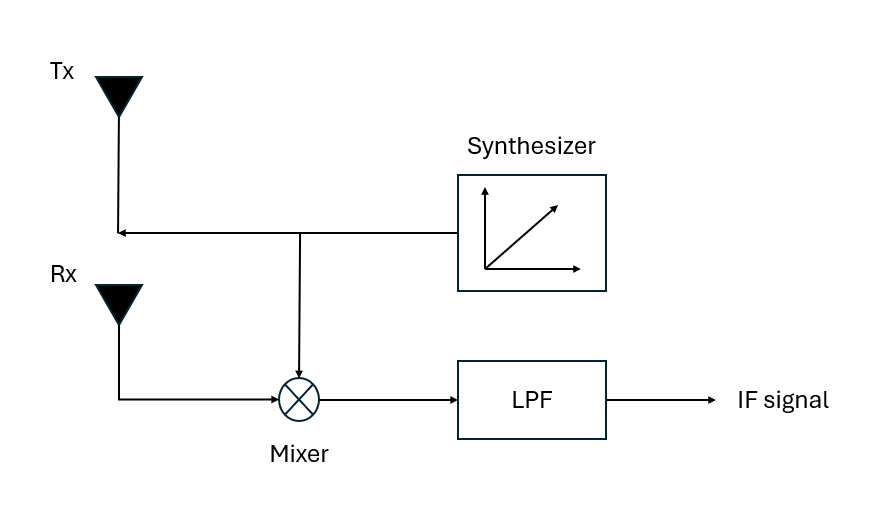 上圖為一張調頻連續波 (FMCW) 雷達系統的架構方塊圖,展示雷達系統從發射到混頻,接著再到低通濾波,最後得到中頻訊號 (IF) 的過程。
原理
首先,頻率合成器(Frequency Synthesizer)會產生頻率隨時間線性變化的訊號(也就是先前提到的 chirp 訊號),同時提供給發射天線(Tx antenna)與混頻器(Mixer)。發射天線接著將來自頻率合成器的訊號發射出去。
之後目標將發射出去的無線電波反射回來,被接收天線(Rx antenna)接收。Mixer 便將接收到的回波信號與剛才的發射信號(來自 synthesizer)相乘。混頻器的本質其實是將本地訊號(LO)與接收訊號(RF)相乘。在相乘後,會同時產生「和頻(fRF + fLO)」與「差頻(fRF – fLO)」兩個成分。其中差頻就是我們要的拍頻(beat frequency),而和頻(通常是高頻分量)則會透過後續的濾波器去除。
由於我們最感興趣的是這兩個訊號的頻率差 Δf(也稱為 中頻訊號 Intermediate Frequency(IF)Signal)。因此,我們接著利用低通濾波器(Low Pass Filter, LPF),將 Mixer 輸出中的高頻(和頻)濾除,消除雜訊並分離出有用的距離/速度資訊。
最終,經過 LPF 濾波後,得到的就是純粹的 IF 訊號,這個訊號的頻率直接與目標的距離和相對速度相關。在後續中,這個 IF Signal 會被送入類比數位轉換器 (Analog-to-Digital Converter, ADC) 進行數位化,然後由藉由數位訊號處理器(Digital Signal Processor, DSP)進行快速傅立葉變換(FFT)處理,最終提取出目標的精確距離、速度和角度資訊。